1. Назначение модели
Рассматриваемая модель представляет собой замкнутый электрогидравлический привод с регулированием частоты вращения гидромотора.
Управляющим воздействием является напряжение на якоре электродвигателя, а регулируемой величиной — частота вращения выходного вала гидромотора.
Основная идея схемы заключается в непрерывном сравнении заданной скорости с фактической. Возникающее рассогласование обрабатывается ПИД-регулятором, который изменяет напряжение питания электродвигателя. Электродвигатель вращает гидравлический насос, насос формирует расход рабочей жидкости, а гидромотор преобразует гидравлическую энергию обратно во вращательное движение.
Таким образом, в одной модели объединены:
- сигнальная система управления;
- электрический привод;
- механическое вращение;
- гидравлический контур;
- инерционная нагрузка;
- защитная гидравлическая аппаратура;
- измерительные элементы и обратная связь.
Общая функциональная цепочка имеет вид
\large V_{\mathrm{ust}} \rightarrow e \rightarrow U_{\mathrm{ya}} \rightarrow \omega_{\mathrm{motor}} \rightarrow Q \rightarrow p \rightarrow \omega_{\mathrm{HM}} \rightarrow V_{\mathrm{osh}}
где
\large V_{\mathrm{ust}} — заданная скорость,
\large e — ошибка регулирования,
\large U_{\mathrm{ya}} — управляющее напряжение якоря,
\large Q — расход жидкости,
\large p — давление,
\large \omega_{\mathrm{HM}} — скорость гидромотора,
\large V_{\mathrm{osh}} — измеренный сигнал скорости обратной связи.
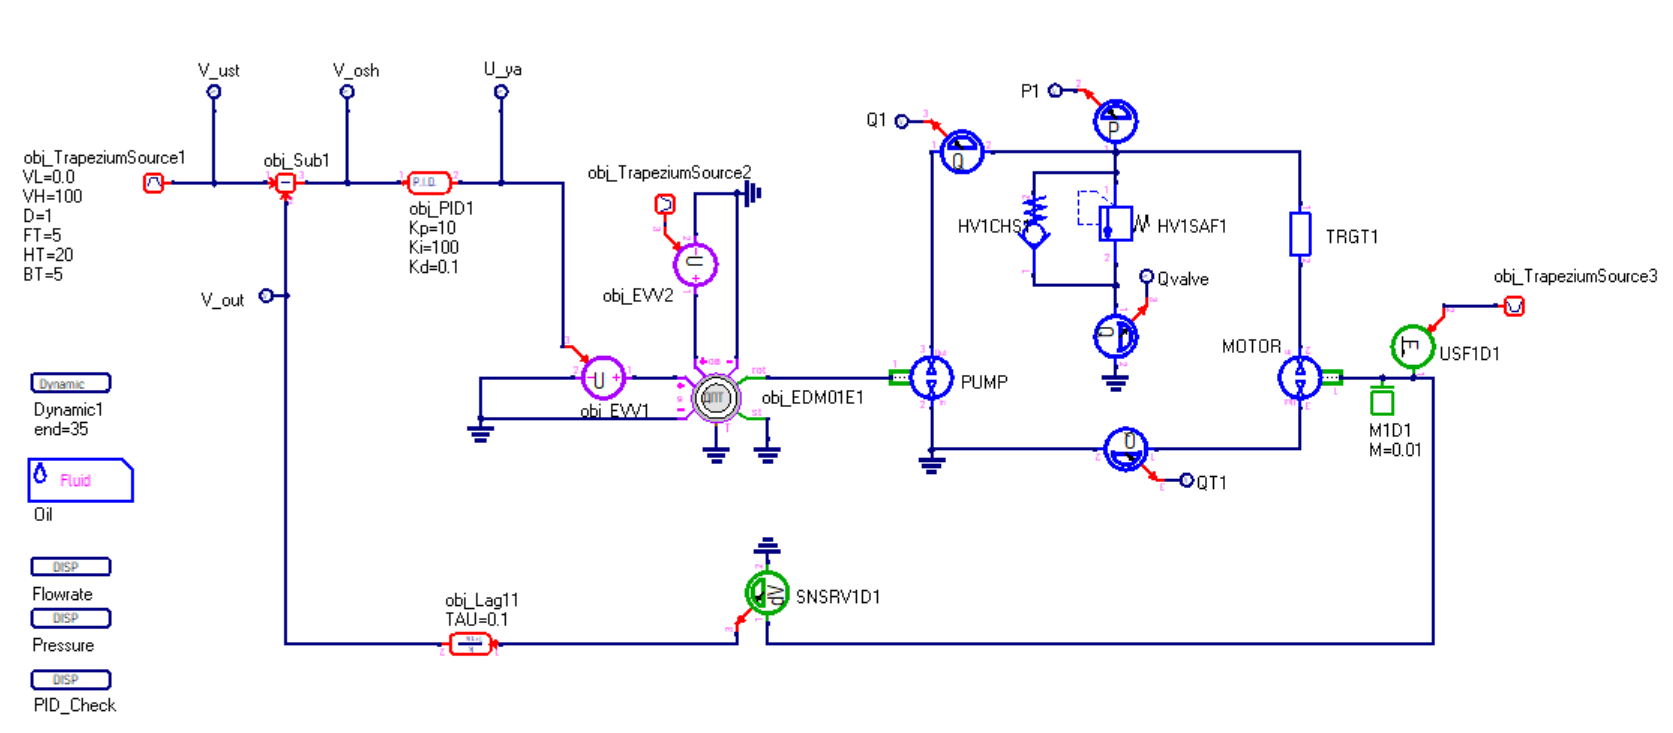
Рисунок 1. Расчетная схема электрогидравлического привода с замкнутым контуром регулирования скорости в PRADIS.
2. Формирование задания и контур управления
2.1. Задание требуемой скорости
Компонент TrapeziumSource1 формирует задающий сигнал (V_{\mathrm{ust}}) трапецеидальной формы.
В течение расчета последовательно реализуются:
- разгон;
- движение с постоянной заданной скоростью;
- переход на повышенный уровень;
- возврат к основному рабочему режиму;
- торможение до нулевой скорости.
Такой профиль удобен для проверки регулятора как в плавных переходных режимах, так и при резком изменении задания.
2.2. Вычисление ошибки регулирования
В сумматоре Sub1 заданная скорость сравнивается с фактической скоростью гидромотора.
Сигнал рассогласования определяется выражением
\large e(t) = V_{\mathrm{ust}}(t) - V_{\mathrm{osh}}(t)
Если фактическая скорость меньше заданной, ошибка становится положительной и регулятор увеличивает управляющее воздействие. Если скорость превышает задание, управляющий сигнал уменьшается.
2.3. ПИД-регулятор
Компонент PID1 преобразует ошибку скорости в управляющий сигнал \large U_{\mathrm{ya}}, подаваемый далее на электропривод.
В общем виде:
\large U_{\mathrm{ya}} = K_P e(t) + K_I \int e(t)\,dt + K_D \frac{de(t)}{dt}
В рассматриваемой модели используются параметры:
\large K_P = 10,\qquad K_I = 100,\qquad K_D = 0.1
Пропорциональная составляющая
\large P = K_P e(t)
формирует непосредственную реакцию на текущее рассогласование.
Интегральная составляющая
\large I = K_I \int e(t)\,dt
устраняет длительно сохраняющуюся статическую ошибку.
Дифференциальная составляющая
\large D = K_D \frac{de(t)}{dt}
реагирует на скорость изменения ошибки и способствует уменьшению перерегулирования при быстрых переходах.
3. Электрический привод гидронасоса
Выход ПИД-регулятора используется как команда для электрической части привода.
Компонент EVV1 формирует ЭДС якорной цепи в соответствии с управляющим сигналом \large U_{\mathrm{ya}}. При увеличении ошибки по скорости напряжение возрастает, что приводит к увеличению момента и частоты вращения электродвигателя.
Источник EVV2 формирует питание цепи возбуждения по отдельному временному закону. При отсутствии команды на движение возбуждение может быть отключено.
Компонент EDM01E1 представляет электродвигатель, преобразующий электрическую энергию во вращение выходного вала.
Таким образом, ПИД-регулятор не управляет гидромотором непосредственно. Его воздействие проходит последовательную цепочку:
\large e \rightarrow U_{\mathrm{ya}} \rightarrow M_{\mathrm{ED}} \rightarrow \omega_{\mathrm{ED}} \rightarrow Q_{\mathrm{pump}}
Это позволяет учитывать динамику всех промежуточных энергетических преобразований.
4. Гидравлический контур
4.1. Насос
Компонент PUMP соединен с валом электродвигателя и преобразует механическое вращение в поток рабочей жидкости.
Расход насоса зависит от скорости его вала, поэтому изменение напряжения электродвигателя в конечном счете приводит к изменению подачи жидкости в гидравлический контур.
4.2. Гидравлическая магистраль
Компонент TRGT1 представляет участок трубопровода с турбулентным режимом течения и формирует гидравлическое сопротивление между насосом и гидромотором.
За счет этого давление в системе определяется не только расходом насоса, но и сопротивлением линии, нагрузкой гидромотора и состоянием защитных клапанов.
4.3. Гидромотор
Компонент MOTOR преобразует энергию потока жидкости обратно в механическую энергию вращения.
Именно скорость его вала является основной регулируемой величиной рассматриваемой системы.
5. Инерционная нагрузка и внешнее возмущение
5.1. Инерционный элемент
На валу гидромотора установлен компонент M1D1 , имитирующий механическую инерцию нагрузки:
M=0.01
Инерция не позволяет скорости изменяться мгновенно. Благодаря этому переходные процессы имеют конечную длительность и лучше соответствуют поведению реального механического привода.
5.2. Источник внешней нагрузки
Компонент USF1D1 используется для формирования тестового возмущения на валу.
С его помощью можно кратковременно изменить нагрузочный момент и проверить, способен ли замкнутый контур регулирования вернуть скорость гидромотора к заданному уровню.
Такой тест особенно важен для оценки устойчивости регулятора, поскольку исправная система должна компенсировать внешнее воздействие без длительной остаточной ошибки.
6. Защита гидросистемы
6.1. Предохранительный клапан
Компонент HV1SAF1 установлен между напорной линией и сливом.
При превышении установленного давления клапан открывается и направляет часть расхода в сливную линию. Благодаря этому ограничивается максимальное давление и снижается риск перегрузки гидравлической части.
Расход через эту ветвь контролируется величиной Qvalve .
Появление существенного расхода через Qvalve означает, что предохранительный клапан фактически участвует в ограничении режима работы системы.
6.2. Обратный клапан
Компонент HV1CHS1 обеспечивает подпитку гидравлической магистрали при изменении направления энергетического потока.
Во время торможения инерционная нагрузка продолжает вращать гидромотор. В такой ситуации гидромотор способен кратковременно перейти в насосный режим. Без подпитки это может привести к чрезмерному снижению давления на одной из сторон и возникновению условий, неблагоприятных с точки зрения кавитации.
Обратный клапан формирует путь подпитки и ограничивает такое снижение давления.
7. Измерения и обратная связь
Для анализа модели используются несколько измерительных компонентов.
P1 регистрирует давление в напорной линии.
Q1 измеряет расход, формируемый насосом.
Qvalve показывает расход через предохранительный клапан.
QT1 регистрирует поток в сливной линии гидромотора.
Совместный анализ этих величин позволяет определить, какая часть подачи насоса проходит через двигатель, а какая отводится через защитную ветвь.
Скорость выходного вала измеряется компонентом SNSRV1D1 .
Перед поступлением в сумматор сигнал дополнительно проходит через Lag1 , имитирующий динамику реального измерительного канала:
- конечное быстродействие датчика;
- инерционность формирования сигнала;
- небольшую задержку измерения.
Именно этот сигнал используется как
\large V_{\mathrm{osh}}
замыкая главный контур обратной связи.
8. Результаты моделирования
Для оценки работы системы рассмотрены три группы результатов:
- давление;
- расходы в гидравлическом контуре;
- сигналы контура регулирования.
8.1. Изменение давления
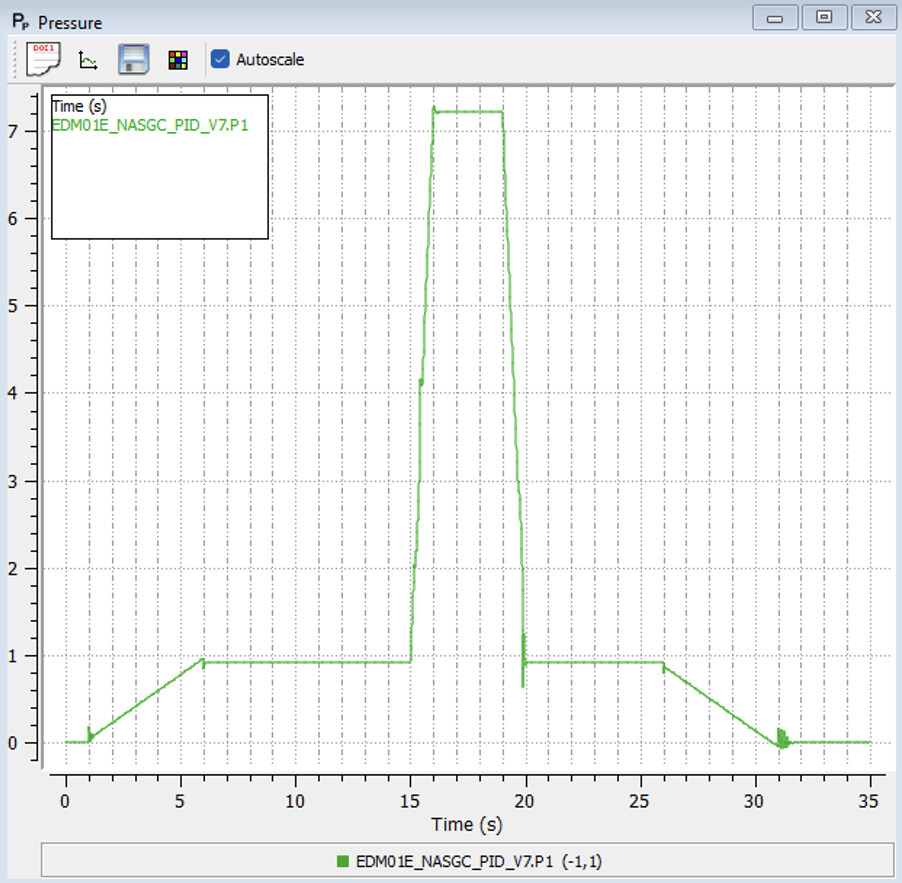
Рисунок 2. Изменение давления в напорной линии электрогидравлического привода.
В начале расчета давление практически равно нулю. При формировании команды на движение оно плавно возрастает и после завершения начального разгона устанавливается примерно на уровне 0,9 в используемых единицах модели.
Наиболее характерный участок наблюдается приблизительно между 15 и 20 с . В этот момент давление резко возрастает более чем в семь раз и формирует почти горизонтальный участок около максимального значения.
Такой характер кривой показывает, что система переходит в значительно более нагруженный режим. Для поддержания требуемого движения гидравлический контур должен сформировать больший перепад давления.
Примерно после 20 с давление быстро возвращается к исходному рабочему уровню, то есть после завершения переходного режима система вновь стабилизируется.
В конце цикла, при снижении задания скорости, давление также плавно уменьшается и к завершению расчета практически достигает нуля.
Таким образом, на графике хорошо различаются:
\large \text{разгон} \rightarrow \text{установившийся режим} \rightarrow \text{повышенная нагрузка} \rightarrow \text{возврат к режиму} \rightarrow \text{торможение}
8.2. Анализ расходов
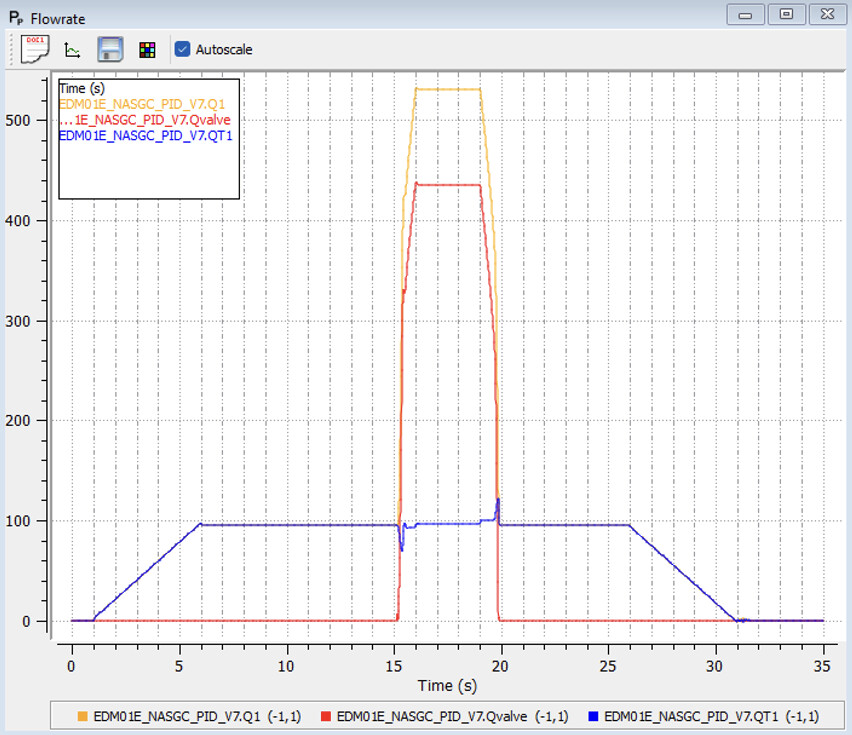
Рисунок 3. Расход насоса, расход через предохранительный клапан и сливной расход гидромотора.
На графике представлены сразу три величины:
- \large Q_1 — расход насоса;
- \large Q_{\mathrm{valve}} — расход через предохранительный клапан;
- \large Q_{T1} — расход в линии гидромотора.
В начале процесса расход насоса постепенно увеличивается вместе с разгоном системы. После достижения рабочего режима устанавливается практически постоянное значение.
Около 15 с происходит резкий рост подачи. Расход насоса возрастает примерно до 530 , тогда как через предохранительную ветвь проходит около 440 .
Это означает, что значительная часть дополнительной подачи в этом режиме направляется не через гидромотор, а через предохранительный клапан.
В то же время расход QT1 остается приблизительно на уровне рабочего значения и испытывает только кратковременные переходные отклонения.
Полученный результат хорошо согласуется с поведением давления: резкое повышение давления приводит к открытию защитной ветви, после чего лишний расход сбрасывается.
Функционально этот участок можно представить как
\large Q_{\mathrm{motor}} + Q_{\mathrm{valve}}
При закрытом предохранительном клапане величина (Q_{\mathrm{valve}}) практически равна нулю.
При его открытии
\large Q_{\mathrm{valve}} > 0
а разность между подачей насоса и расходом через клапан продолжает поступать в рабочую гидравлическую ветвь.
После завершения участка повышенной нагрузки предохранительный клапан закрывается, \large Q_{\mathrm{valve}} вновь становится практически нулевым, а система возвращается к исходной подаче.
8.3. Работа ПИД-регулятора
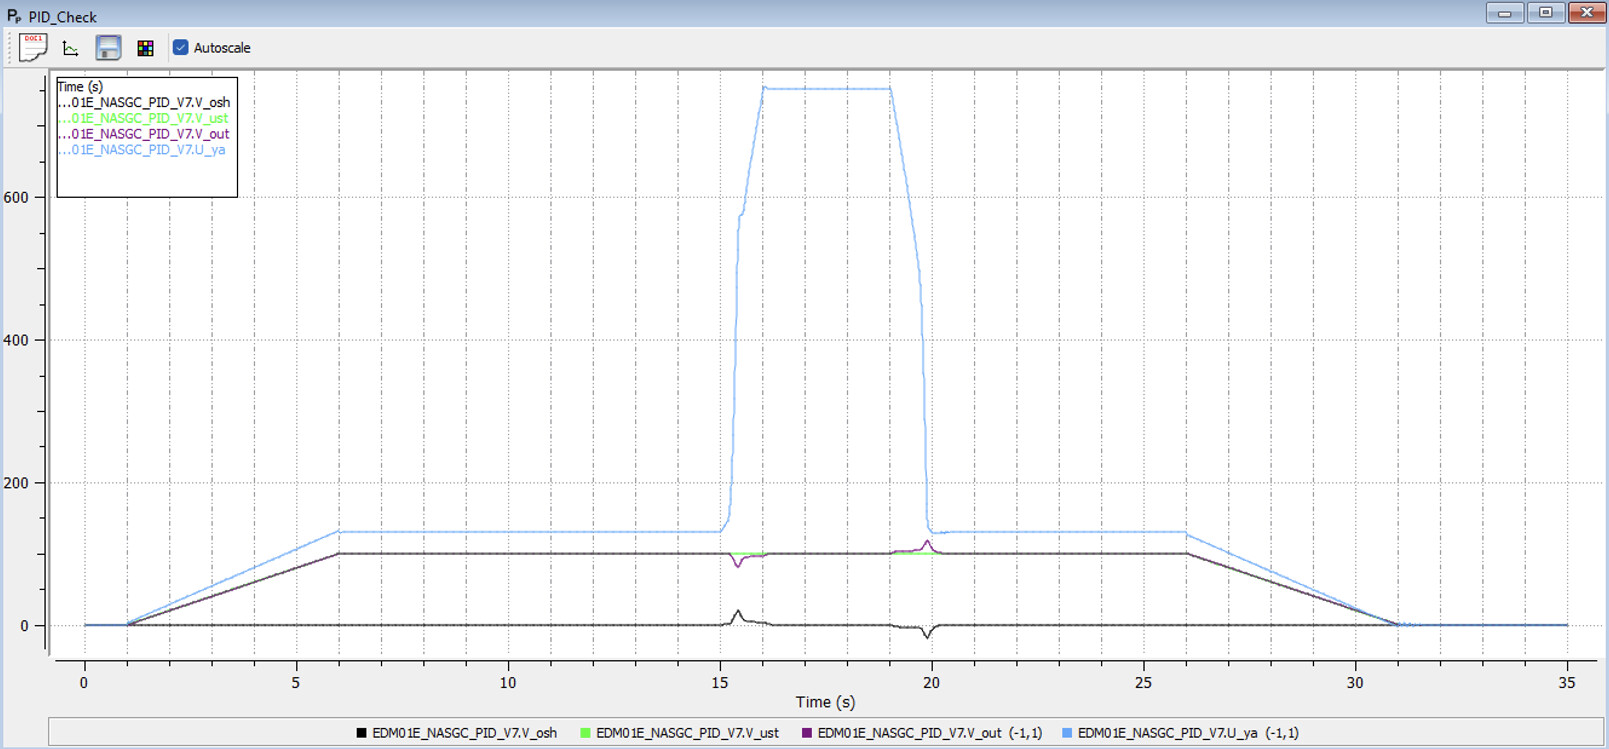
Рисунок 4. Задание скорости, фактическая скорость, ошибка регулирования и управляющее напряжение ПИД-регулятора.
На графике PID_Check одновременно представлены:
- \large V_{\mathrm{ust}} — заданная скорость;
- \large V_{\mathrm{out}} — фактическая скорость выходного вала;
- \large V_{\mathrm{osh}} — сигнал обратной связи;
- \large U_{\mathrm{ya}} — управляющее воздействие ПИД-регулятора.
Начальный разгон
При увеличении задания от нуля фактическая скорость начинает следовать за задающим сигналом.
Из-за наличия механической инерции, гидравлической динамики и задержки измерительного канала точное совпадение не может быть мгновенным. На этом участке возникает ошибка
\large e = V_{\mathrm{ust}} - V_{\mathrm{osh}}
которая формирует необходимое управляющее воздействие.
После окончания разгона фактическая скорость практически совпадает с заданной. Это означает, что статическая ошибка мала.
Резкое изменение режима
Около 15 с происходит наиболее сильное возмущение системы.
В этот момент на графике ошибки появляется кратковременное отклонение, а управляющий сигнал \large U_{\mathrm{ya}} резко возрастает.
Регулятор увеличивает напряжение на якоре электродвигателя, насос повышает подачу, и гидравлическая система формирует необходимое давление.
После короткого переходного процесса фактическая скорость снова возвращается к заданному уровню.
Это является главным признаком работоспособности замкнутого контура: нагрузка изменяется, но скорость не остается на новом ошибочном уровне.
Завершение повышенного режима
Около 20 с управляющее воздействие резко уменьшается. В этот момент также возникает кратковременное изменение ошибки противоположного знака.
Регулятор снова компенсирует рассогласование, после чего скорость стабилизируется.
Торможение
После примерно 26 с задание начинает плавно снижаться.
Фактическая скорость повторяет заданную траекторию и к окончанию процесса приближается к нулю. Резких длительных колебаний не наблюдается, что говорит об устойчивом характере работы выбранных настроек ПИД-регулятора.
9. Совместный анализ результатов
Наиболее важный результат данного расчета получается при совместном рассмотрении всех трех графиков.
При изменении задания или внешней нагрузки сначала возникает ошибка скорости:
\large V_{\mathrm{ust}} - V_{\mathrm{osh}} \neq 0
ПИД-регулятор реагирует на нее изменением управляющего сигнала
\large U_{\mathrm{ya}}
После этого изменяется режим электродвигателя, а следовательно — скорость насоса и его расход.
Рост подачи вызывает изменение давления в гидравлическом контуре.
При достижении предельного режима начинает работать предохранительный клапан:
\large Q_{\mathrm{valve}} > 0
Несмотря на сильное изменение давления и расхода, выходная скорость после переходного процесса возвращается к заданному уровню.
Полная причинно-следственная цепочка выглядит следующим образом:
\large V_{\mathrm{ust}} \rightarrow e \rightarrow PID \rightarrow U_{\mathrm{ya}} \rightarrow \text{электродвигатель} \rightarrow \text{насос} \rightarrow Q,p \rightarrow \text{гидромотор} \rightarrow V_{\mathrm{osh}}
с дополнительной защитной ветвью
\large p \rightarrow HV1SAF1 \rightarrow Q_{\mathrm{valve}}
Результаты показывают, что модель действительно работает как замкнутая многодоменная система , а не как последовательность независимых компонентов.